专业工业搬运省力设备一站式厂家
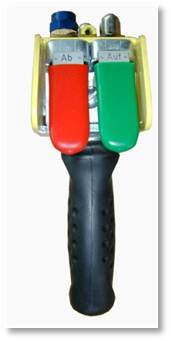
ATB DPLCK-SP控制系统
手动触摸杆上下控制系统总是通过手动控制操作来升降负载,类似于环链葫芦的操作过程。
相比环链葫芦,负载总是处于“自由浮动”。即使在基本的上下控制系统, 负荷也可以在一定范围内 (大约+ /-20 厘米)向上和向下通过手动移动,而不需要任何按钮中。但相对于平衡控制系统, 在手松开后,负载会快速后退到其原始位置。
通过UP或DOWN按钮可获得非常高的提升和降低速度。
科尼的气动平衡器通常包含负载重量补偿功能。负载重量补偿功能通过重量补偿来抵消提升不同的重量所造成的巨大的差异。没有负载重量补偿功能,不同的重量可产生不同的速度,最大可为 5 倍。
应用案例:
手动触摸杆控制(上/下)可用于挂钩、机械夹具、 气动夹具和真空夹具中大多数的抓取和放置应用程序。
工作步骤:
• 1、抓取负载
• 2、用按钮UP提升负载
• 3、用按钮DOWN降低负载
• 4、释放负载